De minuscules robots ouvrent la voie à des traitements inédits des lésions cérébrales

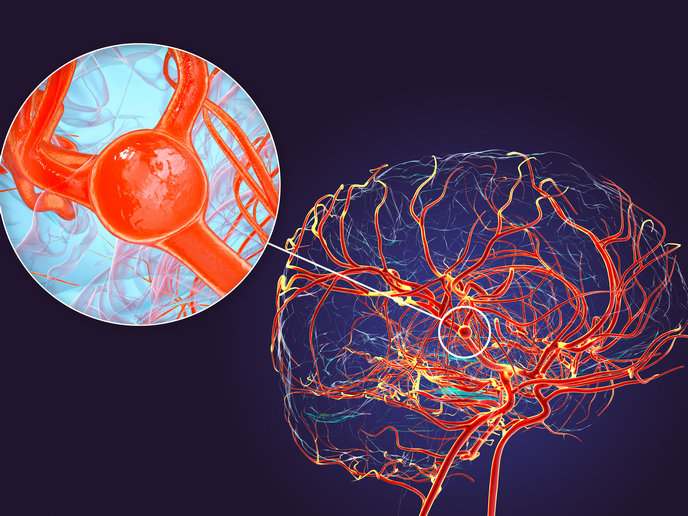
Le système vasculaire cérébral (réseau de vaisseaux sanguins) fournit au système nerveux central l’oxygène et les nutriments dont il a besoin. Sa perturbation, provoquée par exemple par un AVC, un anévrisme ou une tumeur cérébrale, entraîne une interruption de l’afflux sanguin ou des saignements excessifs, souvent mortels. Toutefois, pour que le traitement soit sûr, il doit être aussi peu invasif que possible en raison de la structure et des propriétés complexes du cerveau et de son système vasculaire. La plupart des interventions actuelles ne permettent pas une manipulation suffisamment précise. «Nombre d’entre elles reposent sur l’utilisation de cathéters pour accéder aux vaisseaux, ce qui devient de plus en plus difficile à mesure que ceux-ci sont plus petits, plus tortueux et plus éloignés du point d’entrée artériel. Cela limite l’administration précise de médicaments, de stents, de spirales ou d’autres traitements», explique Metin Sitti(s’ouvre dans une nouvelle fenêtre), coordinateur du projet STENTBOT et concepteur d’un robot thérapeutique. Le «stentbot», introduit par cathéter dans un vaisseau sûr et facilement accessible, peut poursuivre sa progression jusque dans des vaisseaux plus petits, tortueux et éloignés afin d’y administrer des traitements, tels que des médicaments thrombolytiques(s’ouvre dans une nouvelle fenêtre). Il peut ensuite être récupéré en toute sécurité à l’aide du même cathéter ou rester à l’intérieur du vaisseau cérébral, où il peut être repositionné afin de réparer des anévrismes. Le concept a été étendu à une «équipe» de robots contrôlés indépendamment afin de traiter plusieurs sites simultanément, leur suivi étant assuré par imagerie médicale et leur contrôle assisté par intelligence artificielle (IA).
Conception, locomotion, contrôle et navigation guidée par l’image des robots
Le projet STENTBOT, soutenu par le Conseil européen de la recherche(s’ouvre dans une nouvelle fenêtre), visait à combler l’écart entre les zones vasculaires accessibles aux cathéters conventionnels et celles où un traitement est nécessaire. «L’architecture cylindrique creuse des stents vasculaires, qui associe flexibilité et résistance relativement faible à l’écoulement sanguin, nous a inspirés pour les transformer en robots sans fil malléables», ajoute Metin Sitti de l’université Koç(s’ouvre dans une nouvelle fenêtre), qui accueille le projet. Le stentbot ainsi obtenu peut fonctionner dans des vaisseaux d’environ 0,8 à 1,5 mm de diamètre. Sa structure en polymère souple est produite par moulage à partir d’une impression 3D et coulée avec un composite magnétique; elle comporte notamment de petits reliefs hélicoïdaux à sa surface qui permettent de convertir la rotation en mouvement vers l’avant. «Le robot adapte automatiquement sa forme aux vaisseaux. Une fois arrivé à l’emplacement cible, il peut administrer des médicaments à base d’activateur tissulaire du plasminogène(s’ouvre dans une nouvelle fenêtre) pour traiter un AVC ischémique aigu ou détourner le flux sanguin vers un anévrisme», explique Metin Sitti. Le robot est contrôlé sans fil à l’aide d’un aimant externe monté sur la pince d’un bras robotique à sept degrés de liberté(s’ouvre dans une nouvelle fenêtre). Le couple magnétique entraîne la rotation du robot, tandis que les forces magnétiques et l’interaction du robot avec la paroi du vaisseau permettent sa navigation. Un système plus vaste, intégrant actionnement, imagerie médicale et IA, a été développé afin de suivre et de contrôler le robot à l’intérieur du corps. Parallèlement, une «équipe» de robots fonctionnant indépendamment a également été développée. Outre l’actionnement magnétique, ces robots étaient contrôlés et suivis en temps réel à l’aide de la fluoroscopie aux rayons X et de l’IA.
Vers une plateforme robotique thérapeutique
Les robots ont été testés dans des modèles de vaisseaux imprimés en 3D reproduisant des conditions difficiles, notamment des diamètres vasculaires pouvant descendre jusqu’à environ 1 mm, de fortes courbures, des angles de bifurcation atteignant 120 degrés et des vitesses d’écoulement pulsatile pouvant atteindre environ 26 cm par seconde. En outre, la modélisation mécanique et magnétique a permis de déterminer comment les forces magnétiques, la déformation, les frottements et la traînée exercée par le fluide déterminent la locomotion du robot. Le système a également été évalué dans des artères de porc. En démontrant le déploiement d’«équipes de robots» dans des modèles 3D complexes, les chercheurs de Metin Sitti ont étudié l’influence exercée sur le comportement des robots par les matériaux, la rigidité et les propriétés de surface, ainsi que par le diamètre des vaisseaux et le débit sanguin. Le suivi assisté par IA a également été évalué dans des conditions d’imagerie aux rayons X difficiles, notamment en présence d’un faible contraste, de bruit, d’occlusions et de structures anatomiques environnantes. «Notre plateforme robotique guidée par l’image constitue une première étape importante vers des interventions médicales cliniques assistées par robot», souligne Metin Sitti. Dans cette perspective, l’équipe évaluera ensuite le système sur des modèles animaux, en étroite collaboration avec des cliniciens.