Trattamenti senza precedenti per i danni cerebrali grazie ai micro-robot

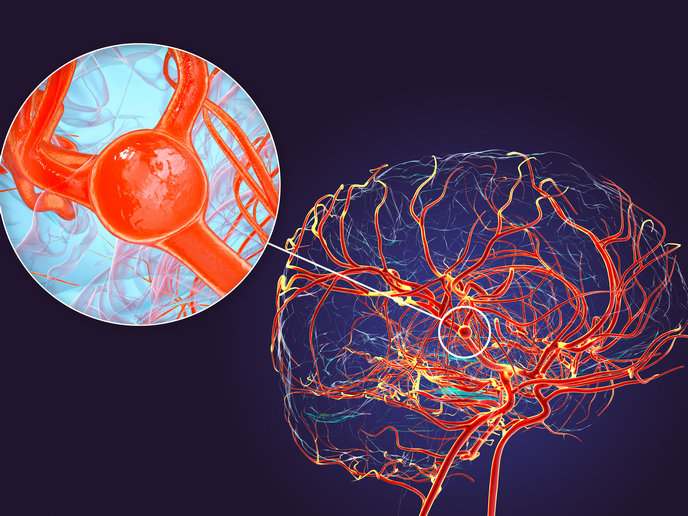
Il sistema vascolare cerebrale, ossia la rete di vasi sanguigni del cervello, fornisce l’ossigeno e le sostanze nutritive necessarie al sistema nervoso centrale; qualsiasi interruzione, causata ad esempio da ictus, aneurismi o tumori cerebrali, comporta la perdita del flusso sanguigno o un’emorragia eccessiva, spesso fatale. Affinché il trattamento sia sicuro, tuttavia, deve essere mininvasivo a causa della complessa struttura e delle proprietà del cervello e del sistema vascolare e, sfortunatamente, la maggior parte degli interventi effettuati al giorno d’oggi non è sufficientemente precisa. «Molti si basano su cateteri per accedere ai vasi, il che è sempre più difficile man mano che essi diventano sempre più piccoli, tortuosi e distanti dal punto di ingresso arterioso, limitando in tal modo la somministrazione precisa di farmaci, stent, spirali o terapie», afferma Metin Sitti(si apre in una nuova finestra), coordinatore del progetto STENTBOT e sviluppatore di un robot terapeutico. Lo «stentbot», introdotto tramite catetere in un vaso sicuro e di facile accesso, è in grado di farsi strada all’interno di vasi più distanti, di minori dimensioni e tortuosi per somministrare trattamenti, come i farmaci trombolitici(si apre in una nuova finestra). Di conseguenza, può essere recuperato in modo sicuro tramite lo stesso catetere oppure rimanere all’interno del vaso cerebrale, dove può venire riposizionato per lo svolgimento di interventi di riparazione nel trattamento degli aneurismi. Il concetto è stato esteso a una «squadra» di robot controllati in modo indipendente per trattare più siti contemporaneamente, monitorati tramite imaging medico e controllati con l’ausilio dell’intelligenza artificiale (IA).
Progettazione, locomozione, controllo e navigazione guidata da immagini dei robot
Il progetto STENTBOT, sostenuto dal Consiglio europeo della ricerca(si apre in una nuova finestra), si è proposto di colmare il divario tra le sedi vascolari raggiungibili dai cateteri convenzionali e quelle in cui è necessario un trattamento. «L’architettura cilindrica cava degli stent vascolari, che combina flessibilità e resistenza al flusso sanguigno relativamente bassa, ci ha ispirato a riutilizzarli come robot wireless malleabili», aggiunge Sitti, attivo presso l’Università Koç(si apre in una nuova finestra), l’ateneo che ha ospitato il progetto. Lo «stentbot» così ottenuto è in grado di operare in vasi di diametro compreso tra circa 0,8 e 1,5 mm grazie alla sua struttura in polimero morbido realizzata mediante stampa 3D con stampo e rivestita con un composito magnetico, che presenta piccole caratteristiche superficiali elicoidali per convertire la rotazione in moto in avanti. «Il robot adatta autonomamente la propria forma ai vasi e, una volta raggiunta la sede di destinazione, è in grado di somministrare farmaci attivatori tissutali del plasminogeno(si apre in una nuova finestra) per il trattamento dell’ictus ischemico acuto, oppure di deviare il flusso sanguigno verso il sito di un aneurisma», spiega Sitti. Il robot è controllato in modalità wireless tramite un magnete esterno montato sulla pinza di un braccio robotico meccanica_classica(si apre in una nuova finestra) (a sette gradi di libertà). Mentre la coppia magnetica fa ruotare il robot, le forze magnetiche e l’interazione del robot con la parete vascolare ne consentono la navigazione. È stato sviluppato un sistema più ampio in cui si integrano azionamento, imaging medico e IA per tracciare e controllare il robot all’interno del corpo. Al contempo, è stato sviluppato anche un «team» di robot che operano in modo indipendente; oltre all’azionamento magnetico, questi robot sono stati controllati e monitorati in tempo reale tramite fluoroscopia a raggi X e IA.
Verso una piattaforma terapeutica robotizzata
I robot sono stati testati su modelli di vasi sanguigni stampati in 3D riproducendo condizioni complesse quali diametri dei vasi fino a circa 1 mm con forte curvatura, angoli di biforcazione fino a 120 gradi e velocità del flusso pulsatile fino a circa 26 cm al secondo. Inoltre, la modellizzazione meccanica e magnetica ha rivelato le modalità attraverso cui le forze magnetiche, la deformazione, l’attrito e la resistenza del fluido determinano la locomozione del robot. Il sistema è stato valutato anche nelle arterie dei suini. Dimostrando l’impiego di «squadre di robot» in complessi modelli 3D, i ricercatori di Sitti hanno esplorato il modo in cui il comportamento dei robot fosse influenzato dal materiale, dalla rigidità e dalle proprietà superficiali, oltre che dal diametro dei vasi e dal flusso sanguigno. È stato valutato anche il tracciamento assistito dall’IA in condizioni di imaging a raggi X particolarmente difficili, tra cui basso contrasto, rumore, occlusioni e strutture anatomiche circostanti. «La nostra piattaforma robotica guidata da immagini rappresenta un primo passo importante verso gli interventi medici clinici assistiti da robot», osserva Sitti. A tal fine, il team valuterà successivamente il sistema su modelli animali, lavorando a stretto contatto con i medici.