Niewielkie roboty rewolucjonizują leczenie urazów mózgu

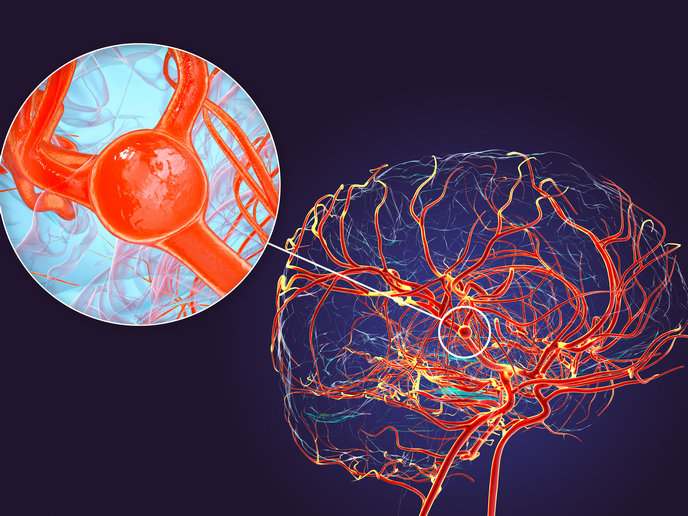
Naczynia krwionośne w naszych mózgach odpowiadają za dostarczanie tlenu i składników odżywczych wykorzystywanych przez ośrodkowy układ nerwowy. Zaburzenia krążenia krwi, które mogą być spowodowane między innymi udarem, tętniakami lub guzami mózgu, prowadzą do zatrzymania jej przepływu lub wystąpienia krwotoku, co w wielu przypadkach prowadzi do zgonu pacjenta. Bezpieczne leczenie takich stanów wymaga zmniejszenia jego inwazyjności, co wynika ze złożonej struktury i właściwości mózgu oraz jego naczyń krwionośnych. Większość konwencjonalnych metod wykorzystywanych przez lekarzy pozostawia w tym zakresie wiele do życzenia. „Wiele z tych metod opiera się na stosowaniu cewników pozwalających na uzyskanie dostępu do naczyń krwionośnych, jednak niewielka średnica naczyń mózgowych oraz duża odległość od tętnicy stanowiącej punkt wprowadzenia cewnika utrudniają ich stosowanie. To uniemożliwia z kolei precyzyjne podawanie leków, wprowadzanie stentów, spirali embolizacyjnych lub przeprowadzanie innych zabiegów”, wyjaśnia Metin Sitti(odnośnik otworzy się w nowym oknie), koordynator projektu STENTBOT, w ramach którego powstał robot medyczny. Po wprowadzeniu przy pomocy cewnika do bezpiecznego i łatwo dostępnego naczynia krwionośnego robot Stentbot może przedostać się do położonych głębiej mniejszych i krętych naczyń w celu dostarczenia leków przeciwzakrzepowych(odnośnik otworzy się w nowym oknie). Po zakończeniu zabiegu robota można bezpiecznie wyprowadzić z mózgu pacjenta za pośrednictwem tego samego cewnika bądź pozostawić go na miejscu, aby w przyszłości móc przeprowadzić dalsze zabiegi w zakresie leczenia tętniaków. Opracowana przez zespół koncepcja zakłada także możliwość wykorzystania grupy niezależnie sterowanych robotów, które mogą dostarczać leki do wielu miejsc jednocześnie. Umożliwia to śledzenie ich ruchów przy pomocy technik obrazowania medycznego i sterowanie ich działaniem przez sztuczną inteligencję.
Projekt robota, system ruchu, sterowanie i nawigacja oparta na obrazowaniu
Celem projektu STENTBOT, który otrzymał wsparcie ze strony Europejskiej Rady ds. Badań Naukowych(odnośnik otworzy się w nowym oknie), było opracowanie rozwiązania pozwalającego na dotarcie do naczyń krwionośnych i miejsc w mózgu, których nie da się osiągnąć przy pomocy konwencjonalnych cewników. „Inspiracją dla opracowania plastycznych i bezprzewodowych robotów była cylindryczna konstrukcja stentów naczyniowych, łącząca elastyczność ze stosunkowo niskim oporem przepływu krwi”, dodaje Sitti, pracownik naukowy Uniwersytetu w Koç(odnośnik otworzy się w nowym oknie), który pełnił funkcję gospodarza projektu. Opracowany przez badaczy stentbot może dotrzeć do naczyń krwionośnych o średnicy wynoszącej od 0,8 do 1,5 mm, a jego miękka polimerowa konstrukcja powstała dzięki formie wykonanej przy pomocy druku 3D pokrytej kompozytem magnetycznym. Na powierzchni robota badacze rozmieścili niewielkie spirale, które pozwalają przekształcić ruch obrotowy w ruch do przodu. „Kształt robota dostosowuje się do naczyń krwionośnych, w których się przemieszcza. Po dotarciu do obszaru docelowego, nasz robot może dostarczać leki z grupy tkankowych aktywatorów plazminogenu(odnośnik otworzy się w nowym oknie) w celu leczenia ostrego udaru niedokrwiennego bądź przekierować przepływ krwi do miejsca, w którym wystąpił tętniak mózgu”, wyjaśnia Sitti. Robot jest sterowany bezprzewodowo za pomocą zewnętrznego magnesu przymocowanego do chwytaka ramienia robotycznego działającego w mechanics(odnośnik otworzy się w nowym oknie) (siedmiu stopniach swobody). Moment obrotowy generowany przez magnes powoduje ruch obrotowy robota, z kolei pola magnetyczne oraz kontakt robota ze ścianą naczynia krwionośnego pozwalają na jego przemieszczanie się. Badacze opracowali kompleksowe rozwiązanie obejmujące elementy wykonawcze, obrazowanie medyczne i sztuczną inteligencję, które pozwala na obserwowanie robota i sterowanie jego ruchami wewnątrz organizmu. Koncepcja opracowana przez badaczy obejmuje także możliwość wykorzystania gromady niezależnie działających robotów. Wyposażone w napęd magnetyczny urządzenia były śledzone w czasie rzeczywistym dzięki fluoroskopii rentgenowskiej i kontrolowane przy pomocy sztucznej inteligencji.
Droga do opracowania robotów medycznych
Opracowane roboty zostały przetestowane z wykorzystaniem modeli naczyń krwionośnych wytworzonych dzięki zastosowaniu technologii druku 3D, które odzwierciedlały trudne warunki panujące w mózgu - niezwykle kręte naczynia o średnicy wynoszącej około 1 mm, rozgałęzienia pod kątem wynoszącym nawet 120 stopni oraz prędkość przepływu krwi dochodzącą do około 26 centymetrów na sekundę. Modelowanie mechaniczne i magnetyczne pozwoliło badaczom ustalić w jaki sposób siły magnetyczne, odkształcenia, tarcie i opór płynu wpływają an ruch robota. Rozwiązanie zostało również sprawdzone w praktyce w świńskich tętnicach. W ramach badania wykorzystania gromad robotów w złożonych modelach 3D, naukowcy działający w zespole pod kierownictwem Metina Sitti zbadali wpływ właściwości materiału, sztywności oraz charakterystyki powierzchni naczynia, a także średnicy naczynia i przepływu krwi na zachowanie robotów. Badania obejmowały również śledzenie ruchów robotów przy pomocy sztucznej inteligencji oraz obrazowania rentgenowskiego, obejmujące badania przeprowadzane w warunkach niskiego kontrastu, dużych zakłóceń, okluzji i struktur anatomicznych otaczających naczynia. „Nasze roboty sterowane dzięki wykorzystaniu obrazowania stanowią istotny pierwszy krok na drodze do rutynowego przeprowadzania zabiegów medycznych opartych na wykorzystaniu robotów”, zauważa Sitti. W ramach realizacji tego celu zespół zamierza przeprowadzić kompleksowe badania rozwiązania na modelach zwierzęcych, ściśle współpracując przy tym z lekarzami.