Robots minúsculos ofrecen tratamientos sin precedentes para el daño cerebral

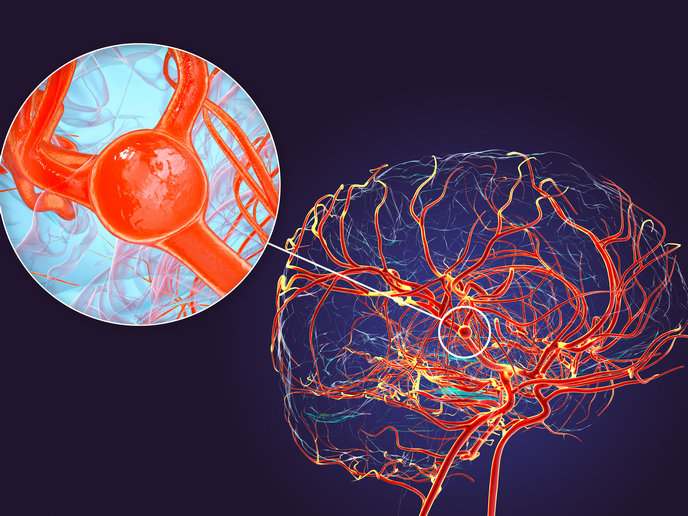
La vasculatura cerebral (red de vasos sanguíneos) suministra el oxígeno y los nutrientes que necesita el sistema nervioso central. Cualquier alteración —causada, por ejemplo, por un ictus, aneurismas o tumores cerebrales— provoca la interrupción del flujo sanguíneo o una hemorragia excesiva, a menudo mortal. Sin embargo, para que el tratamiento sea seguro, debe ser mínimamente invasivo debido a la compleja estructura y las propiedades del cerebro y del sistema vascular. La mayoría de las intervenciones actuales no son lo suficientemente precisas. «Muchas se basan en catéteres para acceder a los vasos, lo cual resulta cada vez más difícil a medida que estos se vuelven mucho más pequeños, tortuosos y distantes del punto de entrada arterial. Esto limita la administración precisa de los fármacos, cánulas, espirales o tratamientos», afirma Metin Sitti(se abrirá en una nueva ventana), coordinador del proyecto STENTBOT y desarrollador de un robot terapéutico. El «stentbot», introducido mediante un catéter en un vaso sanguíneo seguro y de fácil acceso, puede adentrarse en vasos más lejanos, pequeños y tortuosos para administrar tratamientos, como los fármacos trombolíticos(se abrirá en una nueva ventana). A continuación, puede recuperarse de forma segura mediante el mismo catéter o permanecer en el interior del vaso encefálico, donde puede reposicionarse para realizar reparaciones en el tratamiento de aneurismas. El concepto se amplió a un «equipo» de robots controlados de forma independiente para tratar varias zonas simultáneamente, con seguimiento mediante imágenes médicas y controlados con la ayuda de la IA.
Diseño, locomoción, control y navegación guiada por imágenes de los robots
El proyecto STENTBOT, financiado por el Consejo Europeo de Investigación(se abrirá en una nueva ventana), se propuso salvar la brecha entre las localizaciones vasculares accesibles mediante catéteres convencionales y aquellas en las que se necesita tratamiento. «La arquitectura cilíndrica hueca de las cánulas vasculares, que combina flexibilidad con una resistencia al flujo sanguíneo relativamente baja, nos inspiró para reconvertirlos en robots inalámbricos maleables», añade Sitti, de la Universidad de Koç(se abrirá en una nueva ventana), anfitriona del proyecto. El «stentbot» resultante puede funcionar en vasos de entre 0,8 y 1,5 mm de diámetro aproximadamente, gracias a su estructura de polímero blando fabricada mediante impresión 3D en molde y recubierta con un compuesto magnético, que incluye pequeñas protuberancias helicoidales en la superficie para convertir la rotación en movimiento hacia delante. «El robot adapta de forma autónoma su forma a los vasos sanguíneos. Una vez que llega a la ubicación objetivo, puede administrar un fármaco activador del plasminógeno tisular(se abrirá en una nueva ventana) para tratar un ictus isquémico agudo o desviar el flujo hacia la zona de un aneurisma», explica Sitti. El robot se controla de forma inalámbrica mediante un imán externo montado en la pinza de un brazo robótico mecánico(se abrirá en una nueva ventana) (de siete grados de libertad). Mientras que el par magnético hace girar al robot, las fuerzas magnéticas y la interacción del robot con la pared vascular permiten su navegación. Se desarrolló un sistema más amplio —que integra accionamiento, imágenes médicas e IA— para rastrear y controlar el robot en el interior del cuerpo. Por otra parte, también se desarrolló un «equipo» de robots que operan de forma independiente. Además de la accionamiento magnético, estos se controlaban y seguían en tiempo real mediante fluoroscopia de rayos X e IA.
Hacia una plataforma robótica terapéutica
Los robots se probaron en modelos de vasos sanguíneos impresos en 3D, reproduciendo condiciones complejas que incluían diámetros de vaso de hasta aproximadamente 1 mm, con una fuerte curvatura, ángulos de bifurcación de hasta 120 grados y velocidades de flujo pulsátil de hasta aproximadamente 26 cm por segundo. Además, con la modelización mecánica y magnética se reveló cómo las fuerzas magnéticas, la deformación, la fricción y la resistencia del fluido determinan la locomoción de los robots. El sistema también se evaluó en arterias de cerdo. Al demostrar el despliegue de «equipos de robots» en complejos modelos 3D, los investigadores de Sitti exploraron cómo el comportamiento de los robots se veía influido por el material, la rigidez y las propiedades de la superficie, además del diámetro de los vasos y el flujo sanguíneo. También se evaluó el seguimiento asistido por la IA en condiciones difíciles de obtención de imágenes de rayos X, incluyendo bajo contraste, ruido, oclusión y estructuras anatómicas circundantes. «Nuestra plataforma robótica guiada por imágenes es un primer paso importante hacia las intervenciones médicas clínicas asistidas por robots», señala Sitti. Con este objetivo, el siguiente paso del equipo es evaluar el sistema en modelos animales, al tiempo que colaborará estrechamente con los médicos.