Roboterbetriebenes Orbitaldepot für Reparaturen im Weltraum

Die Realisierbarkeit einer Vielzahl zukünftiger Weltraummissionen hängt davon ab, dass Wege gefunden werden, die Kosten für den Transport von Raumfahrzeugen in den Orbit und darüber hinaus zu senken. Die Europäische Kommission strebt eine zukünftige Infrastruktur zur Bereitstellung von Operationen und Diensten im Weltraum(öffnet in neuem Fenster) (In-Space Operations and Services, ISOS) an, mit der die Betriebszeit von Raumfahrzeugen durch Wartung und Betankung im Orbit verlängert wird. „Unser Ziel ist, den Betrieb im Weltraum so autark wie möglich zu gestalten und damit aufeinanderfolgende Einzelmissionen zum Zweck von Lieferungen oder Reparaturen zu vermeiden, die Weltraummüll und Emissionen verursachen“, erläutert Projektkoordinator Mathieu Deremetz, Leiter für Robotik, Mechanismen und Strukturen bei Space Applications Services(öffnet in neuem Fenster) in Belgien. Das Team des Projekts STARFAB(öffnet in neuem Fenster) hat jene Technologien weiterentwickelt, die zur Automatisierung der Lagerung, Handhabung und des Transports von Gütern im All erforderlich sind. „Während bei den meisten Entwürfen für Raumstationen die Unterbringung von Menschen im Mittelpunkt steht, setzen wir, um Risiken und Kosten zu reduzieren, auf Roboter, was in gewisser Weise einzigartig ist“, erklärt er.
Weichenstellung für zukünftige Weltraumsysteme
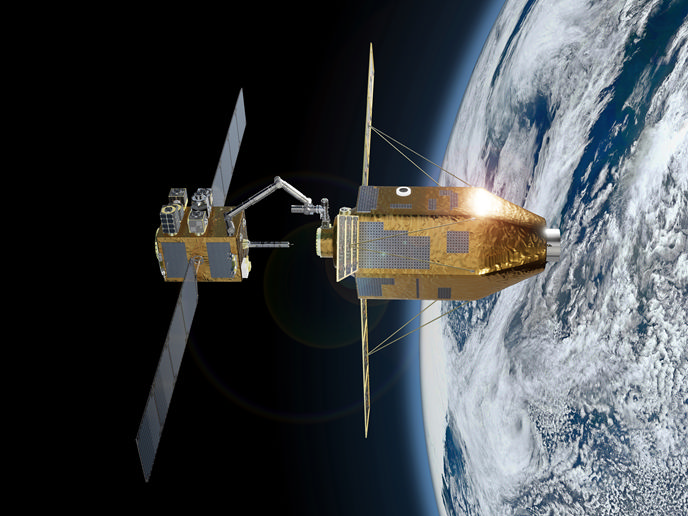
Das STARFAB-Konsortium mit seinen fünf europäischen Partnern entwickelte ein Konzept für ein Orbitaldepot, an dem Raumfahrzeuge andocken können, um Nutzlasten abzuholen und abzuliefern, Instandhaltungsarbeiten durchführen zu lassen und betankt zu werden. Die Hauptstruktur der STARFAB-Drehscheibe besteht aus einem Schienennetz, das Robotiksysteme und Vorräte an häufig benötigten Ersatzteilen wie Pumpen, Speichertanks und Batterieeinheiten, sogenannte Orbital Replacement Units (ORU), trägt. Die Struktur beinhaltet zudem Einheiten für Lagerung, Antrieb, Kommunikation, Leitsysteme und Stromversorgung. Von Space Applications Services entwickelte HOTDOCK-Schnittstellen(öffnet in neuem Fenster) verbinden und sichern die Nutzlasten an den Transport- und Handhabungsstrukturen. „Diese wichtigen Verankerungspunkte gleichen die besonderen Bedingungen der Mikrogravitation im Weltraum aus, wodurch gewährleistet wird, dass die Robotiksysteme jederzeit mit Strom versorgt und verbunden bleiben“, erklärt Deremetz. Entscheidend für dieses Konzept ist ein Roboterarm, der im Rahmen des EU-finanzierten Projekts MOSAR entwickelt wurde und für die Montage modularer Satelliten im Orbit ausgelegt ist. Unterstützt durch Systeme zum maschinellen Sehen ist innerhalb von STARFAB der Einsatz von Servicerobotern vorgesehen, die halbautonom arbeiten und von der Bodenkontrolle überwacht werden.
Modellierung des Depotsystems
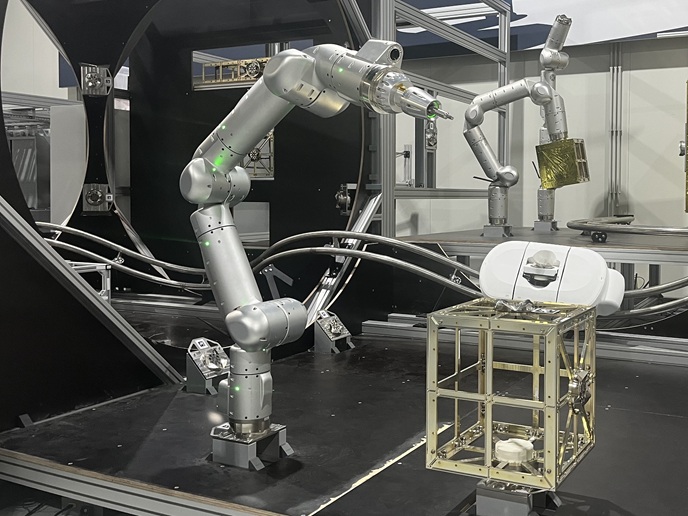
Inspiriert von bereits auf der Erde vorhandenen Logistiklösungen entwickelte das Team von STARFAB zwei mögliche Anordnungen für das Depot. Aus Gründen des Platzbedarfs und der Effizienz können Orbital Replacement Units wie Waren in einem Lager in Regalen gestapelt werden, was jedoch voraussetzt, dass die Einheiten gleich groß sind, wodurch jeder Stapel auf eine bestimmte Funktion festgelegt ist. Die zweite Option ist ein Roboter, der an einer Mittelschiene befestigt ist und von Orbital Replacement Units unterschiedlicher Größe und Nutzlast umgeben ist, zu denen der Roboter navigieren und die er bei Bedarf entnehmen kann, ähnlich wie bei einem Automaten. Um das STARFAB-Konzept zu validieren, baute das Team ein Modell im Maßstab 1:1 von über sechs Metern Länge. Es stellte einen Ausschnitt des Depots dar und bestand aus einer Schiene, einer ORU-Lagereinheit, einem Roboterarm, einem Shuttle und einem „zu reparierenden“ Satelliten. Mit dem Modell wurden zwei Szenarien mit Erfolg demonstriert. Im ersten Szenario holte der Roboterarm eine Orbital Replacement Unit ab, bevor er mit dem Shuttle zu einem Satelliten fuhr, um diese dort zu installieren. Im zweiten Szenario wurden Robotikwerkzeuge und dem Sehen dienende Subsysteme bei der Montage eines Kleinsatelliten eingesetzt. In Vorbereitung auf die im Rahmen des Odyssey-Orbital-Tankprogramms(öffnet in neuem Fenster) der Europäischen Weltraumorganisation geplanten Konzeptnachweis-Starts arbeitet das Team nun daran, die Eignung der modularen STARFAB-Bausteine für den Einsatz im Weltraum sicherzustellen. Überdies werden einige der innerhalb von STARFAB erarbeiteten Technologien auch beim EU-finanzierten Projekt EPRIME zum Einsatz kommen, in dessen Rahmen die HOST-Plattform für die EU ISOS4I Pilot Mission(öffnet in neuem Fenster) konzipiert wird. „Die Validierung unseres Konzepts für eine automatisierte Orbital-Drehscheibe trägt dazu bei, die Grundlagen für eine nachhaltige Weltraumwirtschaft zu schaffen, die auf wiederverwendbarer Infrastruktur statt auf Einmalmissionen beruht“, fasst Deremetz abschließend zusammen.