
Das Sicherheitsbewusstsein von Robotern schärfen

Da Roboter immer mehr in unseren Alltag Einzug halten, erfordert ihr sicherer Einsatz nicht mehr nur eine bloße Kollisionsvermeidung oder die Befolgung vordefinierter analytischer Einschränkungen. Sie müssen überdies die Semantik der Umgebung verstehen, kontextuelle Folgerungen ziehen, relevante Einschränkungen in berechenbare Formen umwandeln und diese Einschränkungen anschließend zuverlässig in geeignete Handlungen umsetzen können. „Eine scheinbar einfache Anweisung zum Erhitzen von Speisen in der Mikrowelle erfordert vom Roboter nicht nur, die Mikrowelle und die Speisen zu erkennen, sondern auch zu verstehen, dass metallische Gegenstände zuvor entfernt werden müssen, um eine potenzielle Brandgefahr zu vermeiden“, erklärt SiQi Zhou(öffnet in neuem Fenster), Assistenzprofessor für Informatik an der Simon-Fraser-Universität(öffnet in neuem Fenster). Es gibt zwar solide theoretische Grundlagen für die Zertifizierung von Roboteraktionen im Hinblick auf eine bestimmte Reihe von Einschränkungen, doch gehen bestehende Rahmen oftmals davon aus, dass die Einschränkungen a priori bekannt und explizit in Bezug auf Roboterstatus und -aktionen definiert sind. „Jüngste Fortschritte im maschinellen Lernen ermöglichen es Robotern, semantische Informationen aus Bildern zu extrahieren, Anweisungen in natürlicher Sprache zu verstehen und Folgerungen über ihre Umgebung anzustellen“, fügt Zhou hinzu. „Die Überführung dieses semantischen Verständnisses in sichere und kontextuell angemessene Aktionen stellt jedoch nach wie vor eine Herausforderung dar.“ Das EU-finanzierte Projekt SSDM(öffnet in neuem Fenster) unter der Leitung von Zhou, das von Angela Schoellig an der Technischen Universität München, TUM(öffnet in neuem Fenster) veranstaltet wird, geht diese Herausforderung an.
Ein semantischer Filter für die bessere Einhaltung vernünftiger sicherheitsgerichteter Einschränkungen durch Roboter
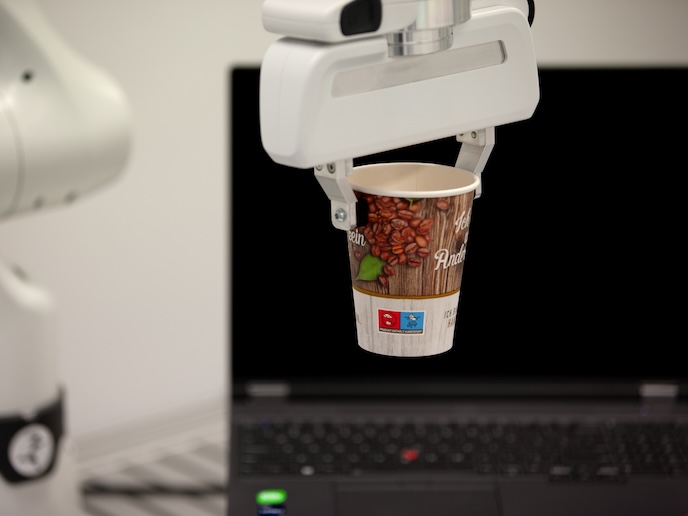
Mit Unterstützung durch das Marie-Skłodowska-Curie-Maßnahmenprogramm(öffnet in neuem Fenster) entwickelt das Projekt Ansätze, welche die semantische Wahrnehmung mit sprachgesteuertem Folgern und sicherheitskritischer Steuerung verbinden. Einer dieser Ansätze besteht in einem semantischen Sicherheitsfilter(öffnet in neuem Fenster), der Robotern bei der Einhaltung vernünftiger sicherheitsgerichteter Einschränkungen helfen soll. Der Filter basiert auf einer 3D-Darstellung der Umgebung mit offenem Vokabular, nutzt große Sprachmodelle zur Identifizierung kontextabhängiger Gefahren und übersetzt diese Gefahren in berechenbare Einschränkungen, die von einer Robotersteuerung durchgesetzt werden können. Die Lösung wurde an einem Franka-Emika-FR3-Manipulator in einer Küche unter realen Bedingungen demonstriert. Hierbei wurden erlernte Diffusionsstrategien angewandt, um Transportaufgaben mit zerbrechlichen Objekten zu bewältigen und Brand- oder Stromgefahren zu erkennen. „Der Filter verhinderte unsichere Handlungen wie das Einstellen eines Metallbechers in die Mikrowelle oder das Abstellen einer unter Druck stehenden Sprühdose auf dem Herd“, erklärt Zhou, der bei dem Projekt als Hauptforscher fungiert. Der Rahmen erreichte eine 100-prozentige Einschränkungserfüllungsrate für geometrische wie auch semantische Sicherheitsanforderungen.
Eine Lösung, die Robotern das Erkennen von Veränderungen in der Betriebsumgebung ermöglicht
Fortschritte im Bereich des maschinellen Sehens haben die robotische Wahrnehmung schrittweise von der geometrischen Rekonstruktion hin zum semantischen Verständnis und in jüngerer Zeit zur Kartierung mit offenem Vokabular vorangebracht. Viele bestehende Ansätze gehen jedoch nach wie vor davon aus, dass die Umgebung über den zeitlichen Verlauf statisch bleibt. „Diese Annahme trifft nicht auf Umgebungen im Alltag zu, in denen Möbel, Geräte und kleinere Gegenstände verschoben, entfernt oder wieder hinzugefügt werden können“, bemerkt Zhou. „Die Nichtberücksichtigung solcher Veränderungen resultiert in einer ungenauen Karte, was die Zuverlässigkeit nachgelagerter Entscheidungsalgorithmen beeinträchtigt.“ Um diese Grenze zu überwinden, wurde im Rahmen des Projekts ein Ansatz für die Pflege von semantischen Karten mit offenem Vokabular entwickelt, der Änderungen auf Objektebene explizit nachverfolgt und eine zuverlässige, aktuelle 3D-Darstellung der Umgebung für die nachgelagerte Sicherheitsfolgerung und Entscheidungsfindung bewahrt. Im Zuge realer Betriebsversuche in Küchen und Büros erkannte das System 95 % der Umgebungsveränderungen und hielt die Genauigkeit bei der Kartierung in Bezug zu vollständig rekonstruierten Karten in einem Rahmen von 3 %. „Alles in allem liefern unsere Ergebnisse theoretische Grundlagen, algorithmische Werkzeuge und Versuchsnachweise für die Verknüpfung von semantischem Verständnis mit sicherer Robotersteuerung“, lautet das Fazit von Zhou.