Sensibilizzazione in merito alla sicurezza dei robot

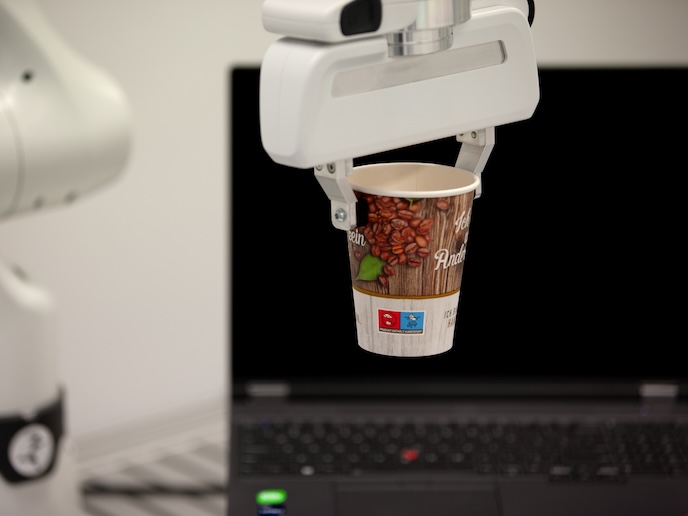
I robot stanno entrando nelle nostre vite quotidiane, e per garantire che possano agire in sicurezza non basta semplicemente che evitino le collisioni o seguano vincoli analitici predefiniti. I robot, infatti, devono anche comprendere la semantica dell’ambiente, ragionare sul contesto, sintetizzare i vincoli pertinenti in forme calcolabili e quindi tradurli in modo affidabile in azioni appropriate. «Un’istruzione apparentemente semplice come quella di riscaldare del cibo nel microonde richiede che il robot non solo riconosca il microonde e il cibo, ma comprenda anche che gli oggetti metallici devono essere rimossi in anticipo per evitare un potenziale rischio di incendio», spiega SiQi Zhou(si apre in una nuova finestra), professoressa assistente di scienze informatiche presso la Simon Fraser University(si apre in una nuova finestra). Sebbene esistano basi teoriche solide per certificare le azioni dei robot rispetto a un dato insieme di vincoli, i framework esistenti spesso presuppongono che i vincoli siano noti a priori, oltre che definiti esplicitamente in termini di stati e azioni del robot. «I progressi recenti nell’apprendimento automatico consentono ai robot di estrarre informazioni semantiche dalle immagini, comprendere istruzioni in linguaggio naturale e ragionare sull’ambiente circostante», aggiunge Zhou. «Tuttavia, tradurre questa comprensione semantica in azioni sicure e contestualmente appropriate rimane complesso.» A rispondere a questa sfida è il progetto SSDM(si apre in una nuova finestra), finanziato dall’UE, guidato da Zhou e ospitato da Angela Schoellig presso il Politecnico di Monaco di Baviera(si apre in una nuova finestra) (TUM).
Il filtro semantico aiuta i robot a rispettare i vincoli di sicurezza dettati dal buon senso
Il progetto, che ha ricevuto il sostegno del programma di azioni Marie Skłodowska-Curie(si apre in una nuova finestra), sta sviluppando approcci che combinano la percezione semantica con il ragionamento basato sul linguaggio e il controllo critico per la sicurezza. Uno di questi è un filtro di sicurezza semantico(si apre in una nuova finestra) che aiuta i robot a rispettare i vincoli di sicurezza dettati dal buon senso. Il filtro si basa su una rappresentazione 3D dell’ambiente con un vocabolario aperto, usa modelli linguistici di grandi dimensioni per identificare i pericoli dipendenti dal contesto e traduce tali pericoli in vincoli calcolabili che possono essere applicati da un controllore robotico. La soluzione è stata dimostrata su un manipolatore Franka Emika FR3 in una cucina reale, dove sono state impiegate politiche di diffusione apprese per completare compiti di trasporto di oggetti fragili e per riconoscere pericoli di incendio o elettrici. «Il filtro ha impedito azioni pericolose come l’inserimento di una tazza di metallo nel microonde o di una bomboletta spray pressurizzata sul fornello», osserva Zhou, ricercatrice principale del progetto. Il framework ha raggiunto un tasso di soddisfazione dei vincoli del 100 % sia per i requisiti di sicurezza geometrici che per quelli semantici.
La soluzione consente ai robot di rilevare i cambiamenti nell’ambiente operativo
I progressi nella visione artificiale hanno progressivamente spostato la percezione robotica dalla ricostruzione geometrica a quella semantica e, più recentemente, alla mappatura a vocabolario aperto. Tuttavia, molti approcci esistenti partono ancora dal presupposto che l’ambiente rimanga statico nel tempo. «Questa premassa non regge in contesti quotidiani, dove mobili, elettrodomestici e oggetti più piccoli possono essere spostati, rimossi o reintrodotti», osserva Zhou. «La mancata considerazione di tali cambiamenti renderà la mappa imprecisa, compromettendo l’affidabilità degli algoritmi decisionali a valle.» Per ovviare a questa limitazione, il progetto ha sviluppato un metodo di manutenzione delle mappe a vocabolario aperto, che tiene traccia in modo esplicito dei cambiamenti a livello di oggetto e mantiene una rappresentazione 3D affidabile e aggiornata dell’ambiente, permettendo il ragionamento sulla sicurezza e il processo decisionale a valle. Negli esperimenti condotti in cucine e uffici reali, il sistema ha rilevato il 95 % dei cambiamenti ambientali e ha mantenuto la precisione di mappatura entro il 3 % rispetto alle mappe completamente ricostruite. «Nel complesso, i nostri risultati forniscono basi teoriche, strumenti algoritmici e dimostrazioni sperimentali per collegare la comprensione semantica al controllo sicuro dei robot», conclude Zhou.