
Fomentar la concienciación sobre la seguridad de los robots

A medida que los robots se van incorporando a nuestra vida cotidiana, garantizar que puedan actuar de forma segura requiere algo más que simplemente evitar colisiones o seguir restricciones analíticas predefinidas. También deben comprender la semántica del entorno, razonar sobre el contexto, sintetizar las restricciones pertinentes en formas computables y, a continuación, traducir de forma fiable estas restricciones en acciones adecuadas. «Una instrucción aparentemente sencilla como calentar comida en un microondas requiere que el robot no solo reconozca el microondas y la comida, sino que también comprenda que hay que retirar previamente los objetos metálicos para evitar un posible riesgo de incendio», explica SiQi Zhou(se abrirá en una nueva ventana), profesor adjunto de Ciencias de la Informática en la Universidad Simon Fraser(se abrirá en una nueva ventana). Aunque existen sólidos fundamentos teóricos para certificar las acciones de los robots con respecto a un conjunto determinado de restricciones, los marcos existentes suelen dar por sentado que las restricciones se conocen «a priori» y que están definidas explícitamente en términos de estados y acciones del robot. «Los recientes avances en el aprendizaje automático permiten a los robots extraer información semántica de las imágenes, comprender instrucciones en lenguaje natural y razonar sobre su entorno», añade Zhou. «Sin embargo, traducir esta comprensión semántica en acciones seguras y adecuadas al contexto sigue siendo un reto». Para abordar este reto se ha puesto en marcha el proyecto SSDM(se abrirá en una nueva ventana), financiado con fondos europeos, dirigido por Zhou y coordinado por Angela Schoellig en la Universidad Técnica de Múnich(se abrirá en una nueva ventana) (TUM).
Un filtro semántico ayuda a los robots a cumplir con las restricciones de seguridad dictadas por el sentido común
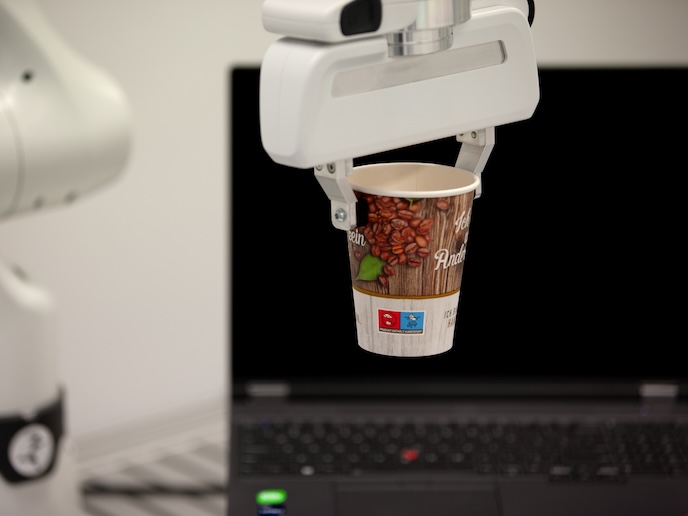
El proyecto, que ha recibido apoyo de las acciones Marie Skłodowska-Curie(se abrirá en una nueva ventana), está desarrollando enfoques que combinan la percepción semántica con el razonamiento condicionado por el lenguaje y el control crítico para la seguridad. Uno de esos enfoques es un filtro de seguridad semántico(se abrirá en una nueva ventana), diseñado para ayudar a los robots a cumplir con las restricciones de seguridad basadas en el sentido común. El filtro se basa en una representación tridimensional del entorno con vocabulario abierto, utiliza grandes modelos de lenguaje para identificar peligros dependientes del contexto y traduce estos peligros en restricciones computables que pueden ser aplicadas por un controlador robótico. La solución se probó en un manipulador Franka Emika FR3 en una cocina real, donde se utilizaron políticas de difusión aprendidas para realizar tareas de transporte de objetos frágiles y para reconocer riesgos de incendio o eléctricos. «El filtro evitó acciones peligrosas, como colocar una taza de metal dentro de un microondas o un bote de aerosol a presión sobre una cocina», señala Zhou, investigador principal del proyecto. El marco alcanzó una tasa de cumplimiento de restricciones del 100 % tanto para los requisitos de seguridad geométricos como para los semánticos.
La solución permite a los robots detectar cambios en el entorno operativo
Los avances en visión artificial han hecho que la percepción robótica haya pasado progresivamente de la reconstrucción geométrica a la comprensión semántica y, más recientemente, a la cartografía de vocabulario abierto. Sin embargo, muchos enfoques existentes siguen partiendo del supuesto de que el entorno permanece estático a lo largo del tiempo. «Esta suposición se desmorona en entornos cotidianos, donde los muebles, los electrodomésticos y los objetos más pequeños pueden moverse, retirarse o volver a colocarse», señala Zhou. «Si no se tienen en cuenta estos cambios, se obtendrá un mapa inexacto, lo que mermará la fiabilidad de los algoritmos de toma de decisiones posteriores». Para hacer frente a esta limitación, el proyecto desarrolló un enfoque de mantenimiento de mapas de vocabulario abierto que realiza un seguimiento explícito de los cambios a nivel de objeto y mantiene una representación tridimensional fiable y actualizada del entorno para el razonamiento de seguridad y la toma de decisiones posteriores. En experimentos realizados en cocinas y oficinas reales, el sistema detectó el 95 % de los cambios en el entorno y mantuvo la precisión de la cartografía dentro de un margen del 3 % respecto a los mapas totalmente reconstruidos. «En conjunto, nuestros resultados proporcionan fundamentos teóricos, herramientas algorítmicas y demostraciones experimentales para conectar la comprensión semántica con el control seguro de los robots», concluye Zhou.