Zwiększanie świadomości robotów w zakresie bezpieczeństwa

W miarę jak roboty stają się coraz bardziej powszechne w naszym codziennym życiu, do zadbania o ich bezpieczne działanie nie wystarczy jedynie unikanie kolizji czy przestrzeganie z góry określonych ograniczeń analitycznych. Roboty muszą rozumieć semantykę otoczenia, analizować kontekst, przekształcać istotne ograniczenia w formy nadające się do obliczeń, a następnie niezawodnie przekładać te ograniczenia na odpowiednie działania. „Pozornie prosta instrukcja dotycząca podgrzania jedzenia w kuchence mikrofalowej wymaga od robota nie tylko rozpoznania kuchenki mikrofalowej i jedzenia, ale także zrozumienia, że przed podgrzaniem trzeba usunąć metalowe przedmioty, aby uniknąć potencjalnego zagrożenia pożarowego”, wyjaśnia SiQi Zhou(odnośnik otworzy się w nowym oknie), adiunkt na Wydziale Informatyki Uniwersytetu Simona Frasera(odnośnik otworzy się w nowym oknie). Chociaż istnieją solidne podstawy teoretyczne pozwalające na certyfikację działań robota w odniesieniu do danego zestawu ograniczeń, dostępne modele często zakładają, że ograniczenia te są znane a priori, a także wyraźnie zdefiniowane w kategoriach stanów i działań robota. „Ostatnie postępy w dziedzinie uczenia maszynowego pozwalają robotom na wydobywanie informacji semantycznych z obrazów, rozumienie instrukcji w języku naturalnym oraz wnioskowanie na temat otoczenia”, mówi Zhou. „Jednak przełożenie tych zdolności semantycznych na bezpieczne i odpowiednie do kontekstu działania pozostaje wyzwaniem”. Z odpowiedzią na to wyzwanie przychodzi finansowany przez UE projekt SSDM(odnośnik otworzy się w nowym oknie) – kierowany przez Zhou i realizowany pod kierownictwem Angeli Schoellig na Uniwersytecie Technicznym w Monachium(odnośnik otworzy się w nowym oknie) (TUM).
Filtr semantyczny pozwala robotom przestrzegać zdroworozsądkowych ograniczeń bezpieczeństwa
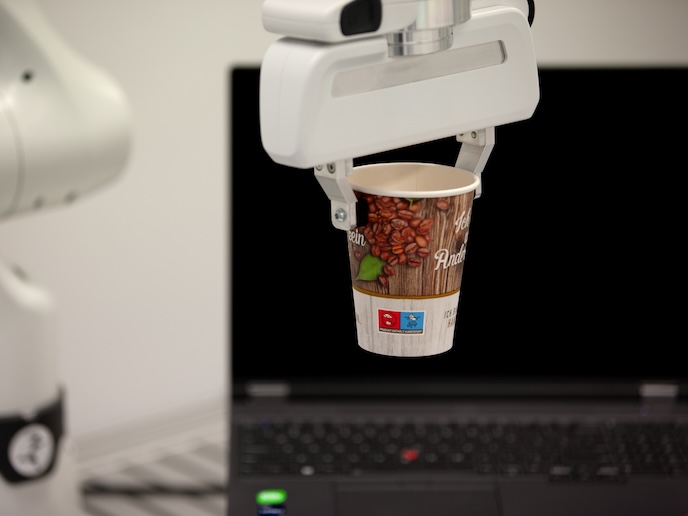
W ramach projektu, który otrzymał wsparcie z programu działań „Maria Skłodowska-Curie”(odnośnik otworzy się w nowym oknie), powstają podejścia łączące percepcję semantyczną z rozumowaniem opartym na języku oraz sterowaniem o krytycznym znaczeniu dla bezpieczeństwa. Jednym z takich podejść jest semantyczny filtr bezpieczeństwa(odnośnik otworzy się w nowym oknie), zaprojektowany w celu pomocy robotom w przestrzeganiu zdroworozsądkowych ograniczeń bezpieczeństwa. Filtr bazuje na trójwymiarowej reprezentacji otoczenia z otwartym słownictwem, wykorzystuje duże modele językowe do identyfikacji zagrożeń zależnych od kontekstu i przekształca te zagrożenia w obliczalne ograniczenia, które mogą być egzekwowane przez sterownik robota. Rozwiązanie to zostało zademonstrowane na manipulatorze Franka Emika FR3 w rzeczywistej kuchni, gdzie wyuczone zasady dyfuzji posłużyły do wykonania zadań związanych z przenoszeniem przedmiotów, w tym przedmiotów delikatnych, oraz do rozpoznawania zagrożeń pożarowych lub elektrycznych. „Filtr zapobiegał niebezpiecznym działaniom, takim jak umieszczenie metalowego kubka w kuchence mikrofalowej czy puszki z aerozolem pod ciśnieniem na kuchence”, mówi Zhou, główna badaczka w projekcie. Model osiągnął 100-procentowy wskaźnik spełnienia ograniczeń zarówno w odniesieniu do geometrycznych, jak i semantycznych wymagań bezpieczeństwa.
Rozwiązanie pozwalające robotom wykrywać zmiany w środowisku pracy
Postępy w dziedzinie systemów wizyjnych stopniowo przeniosły percepcję robotyczną od rekonstrukcji geometrycznej do rozumienia semantycznego, a ostatnio – do mapowania z wykorzystaniem otwartego słownika. Jednak wiele podejść nadal zakłada, że otoczenie pozostaje statyczne. „To założenie nie sprawdza się w codziennych warunkach, w których meble, urządzenia i mniejsze przedmioty mogą być przemieszczane, usuwane lub ponownie wprowadzane”, zauważa Zhou. „Nieuwzględnienie takich zmian doprowadzi do powstania niedokładnej mapy, co obniża niezawodność algorytmów podejmowania decyzji na kolejnych etapach”. Aby temu zaradzić, w ramach projektu opracowano podejście do aktualizacji mapy z otwartym słownictwem, które wyraźnie śledzi zmiany na poziomie obiektów i utrzymuje wiarygodną, aktualną reprezentację środowiska w 3D na potrzeby dalszego wnioskowania o bezpieczeństwie i podejmowania decyzji. W eksperymentach przeprowadzonych w rzeczywistych kuchniach i biurach system wykrywał 95% zmian w otoczeniu i utrzymywał dokładność mapowania w granicach 3% w porównaniu z w pełni zrekonstruowanymi mapami. „Podsumowując, wyniki naszych badań dostarczają podstaw teoretycznych, narzędzi algorytmicznych oraz eksperymentalnych dowodów na możliwość połączenia rozumienia semantycznego z bezpiecznym sterowaniem robotami”, stwierdza Zhou.